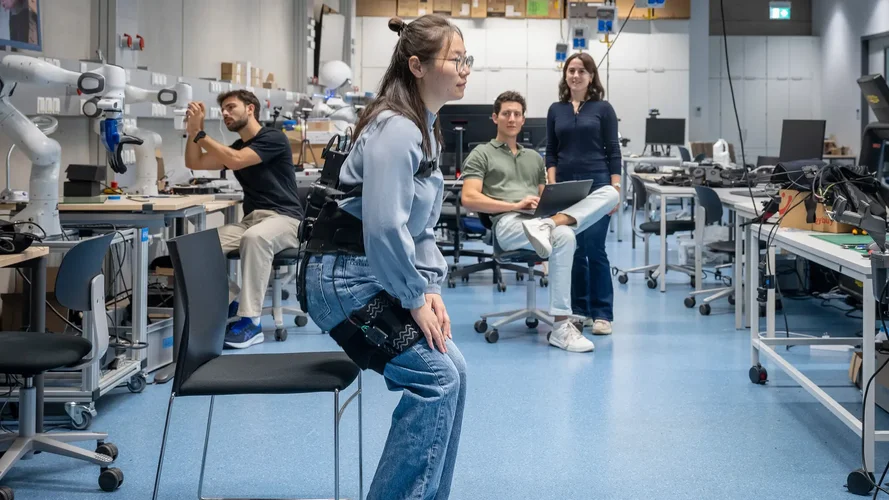
Aufstehen und Gehen bestehen aus komplexen Bewegungsabläufen, die Menschen normalerweise weitgehend unbewusst ausführen. Soll ein robotisches System dabei unterstützen, muss es die Bewegung erkennen und seine zusätzliche Kraft synchron dazu bereitstellen.
Daran arbeitet ein Forschungsteam am Lehrstuhl für Intelligente Bio-Robotische Systeme der TUM School of Computation, Information and Technology. Für die Steuerung des Exosuits kommt maschinelles Lernen zum Einsatz. Der Algorithmus wurde zunächst mit Bewegungsdaten junger, gesunder Personen trainiert und soll durch zusätzliche Nutzungsdaten weiter verbessert werden.
Ziel ist eine Assistenz, die sich möglichst intuitiv in die natürliche Bewegung einfügt und nur dann unterstützt, wenn zusätzliche Kraft benötigt wird.
Sensoren erkennen Bewegungen in Echtzeit
Anders als starre Exoskelette ist das TUM-System als leichter robotischer Anzug konzipiert. Der Exosuit besteht unter anderem aus zwei Oberschenkelriemen, einem Hüftgurt und künstlichen Sehnen, die mit einem kleinen, am Rücken getragenen Motor verbunden sind. Das System lässt sich innerhalb weniger Minuten an- und ausziehen und kann über normaler Kleidung getragen werden.
Zwei Sensoren an den Oberschenkeln erfassen kontinuierlich die Beinbewegungen. Erkennt die Steuerung, dass die Person aufsteht oder geht, aktiviert sie den Motor. Dieser zieht an den künstlichen Sehnen und unterstützt dadurch die Bewegung der Hüfte.
Die Kombination aus Sensorik, maschinellem Lernen und robotischer Aktorik soll ermöglichen, dass die technische Assistenz automatisch auf die jeweilige Bewegung reagiert.
Studie zeigt Unterstützung beim Aufstehen und Gehen
Getestet wurde das System mit zehn Erwachsenen im Alter zwischen 69 und 85 Jahren, die Einschränkungen der unteren Extremitäten aufwiesen. Mit Unterstützung des Exosuits konnten einzelne Teilnehmende bis zu vier zusätzliche Sitz-Steh-Zyklen pro Minute durchführen. Die Dauer eines Zyklus verringerte sich dabei um bis zu 21,9 Prozent.
Im Durchschnitt erreichten die Teilnehmenden 18 Sitz-Steh-Zyklen pro Minute und damit zwei mehr als ohne die entsprechende Unterstützung.
Auch beim Gehen zeigte sich ein Effekt: Der Stoffwechselaufwand sank im besten Fall um 27,5 Prozent, im Durchschnitt um 14 Prozent. Damit deutet die Studie darauf hin, dass die robotische Unterstützung den körperlichen Aufwand bei alltäglichen Bewegungen reduzieren kann.
Assistenz soll Autonomie erhalten
Neben der körperlichen Entlastung untersuchte das Forschungsteam auch, wie die Nutzerinnen und Nutzer die Assistenz wahrnahmen. Auf einer Sieben-Punkte-Skala lag die Bewertung des Gefühls eigener Kontrolle bei über sechs Punkten.
Das ist für die Entwicklung körpernaher Assistenzsysteme relevant: Die Technik soll Bewegungen unterstützen, ohne den Eindruck zu vermitteln, dass das System die Kontrolle übernimmt.
Perspektivisch soll der Exosuit vor allem ältere Menschen beim Erhalt ihrer Selbstständigkeit unterstützen. Ein weiteres mögliches Einsatzgebiet ist die Rehabilitation. Die Forschungsarbeiten verbinden damit KI-basierte Bewegungsanalyse mit tragbarer Robotik und dem Ziel, körperliche Assistenz stärker an individuelle Bewegungen anzupassen.